روبو-بارتي الصينية تكشف عن روبوت بشري مفتوح المصدر يمكنك تدريبه بنفسك
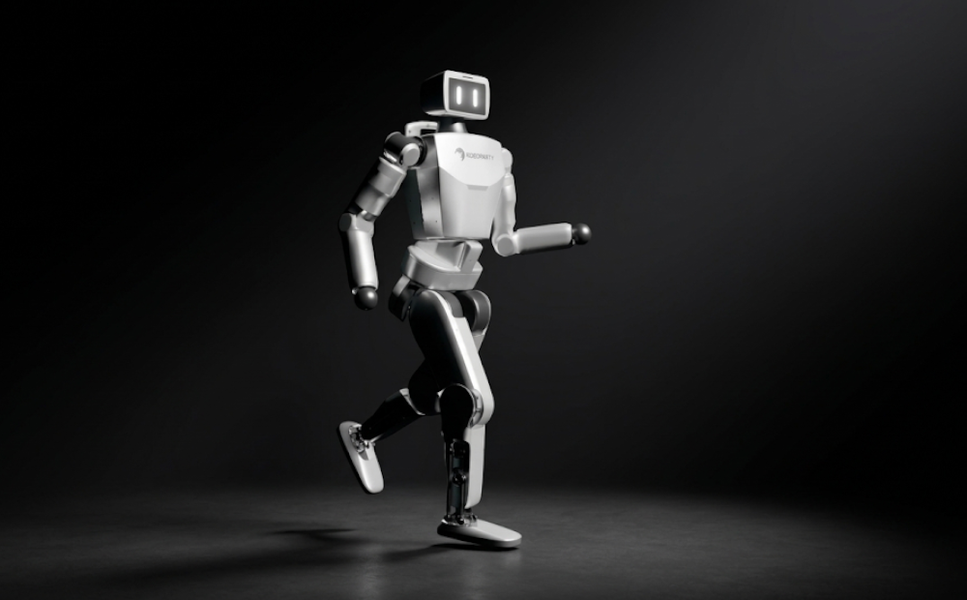
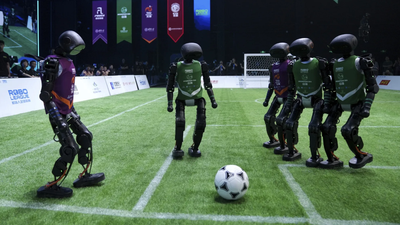
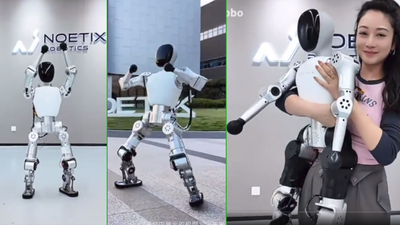
كشفت شركة روبو-بارتي RoboParty الصينية عن روبوتها البشري RP1 في 28 سبتمبر 2026 خلال المؤتمر الدولي للروبوتات والأنظمة الذكية IROS 2026 في اليابان، مقدمة إياه كمنصة روبوتية مفتوحة موجهة للأبحاث والتعليم وتطوير الذكاء الاصطناعي المتجسد (Embodied AI).
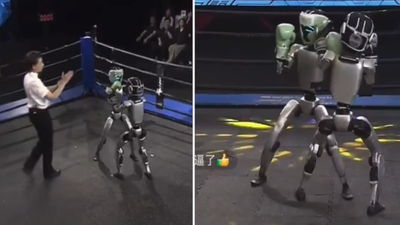
وخلال المؤتمر أطلقت RoboParty عرضاً تفاعلياً باسم «اركلني» (Kick Me) لاختبار قدرة RP1 على الحفاظ على توازنه أمام الاضطرابات الخارجية، حيث كان الزوار يدفعون الروبوت ويركلونه أثناء وقوفه، فيستجيب بتحريك ساقيه وجسمه وتعديل وضعيته لاستعادة توازنه بدلاً من السقوط أو الاستمرار في وضعية ثابتة.
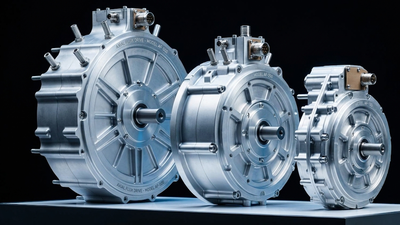
ويعتمد هذا السلوك على نظام التحكم الديناميكي و خوارزميات التعلم الآلي التي تدرب الروبوت على التعامل مع تغيرات وضعه والحركات غير المتوقعة. هذه الخوارزميات تطورها الشركة بالتوازي مع محركات الروبوت نفسها، المسماة رومومو (Romomo)، والتي توفر عزم دوران أقصى للمفاصل يصل إلى 160 نيوتن متر.
ويسمح الجمع بين تطوير العتاد والبرمجيات للشركة بدمج المحركات ونظام التحكم منخفض المستوى والخوارزميات بصورة متكاملة، ما يمنحها قدرة أكبر على تحسين استجابة الروبوت وكفاءة حركته مقارنة بالاعتماد على محركات وأنظمة تحكم خارجية. وتدير الروبوت منصة برمجية تسمى PartyOS، وقد فتحت الشركة أجزاءً منها أمام المطورين لاستخدامها في تطوير الروبوتات وتعليمها وتنفيذ مهام الحركة والتفاعل مع البيئة.
ومن أهم مكوناتها إطار مفتوح المصدر للتعلم المعزز غير الخاضع للإشراف مخصص للتحكم في الروبوتات البشرية، يدرب الروبوت على سلوكيات الحركة ثم ينقل سياسة التحكم الناتجة إلى الروبوت الحقيقي لتشغيلها. ويتيح ذلك للمطورين تعديل خوارزميات التحكم وتجربة تقنياتهم الخاصة، إلى جانب أدوات مخصصة لتعلم الروبوت تقليد حركات البشر والروبوتات.
وكانت الشركة قد أطلقت مشروع RPO في يناير 2026 باعتباره روبوتاً بشرياً ثنائي الأرجل مفتوح المصدر، ونشرت معه التصميم الميكانيكي وملفات الإلكترونيات وملفات وصف الروبوت المستخدمة في المحاكاة، إضافة إلى البرمجيات الثابتة وإطار النشر المعتمد على ROS 2 وبيئة التدريب المبنية على Isaac Lab وأدوات المحاكاة باستخدام MuJoCo وأدوات التحكم عن بعد. ويتيح ذلك للمطور بناء نسخة فعلية من الروبوت واستخدام البرمجيات المنشورة لتجربة المشي والجري وتدريب خوارزميات الحركة. وتجاوز مستودع المشروع 2500 نجمة على منصة GitHub.
يجعل هذا المسار RP1 مناسباً لأبحاث الذكاء الاصطناعي المتجسد (Embodied AI)، لأن النظام لا يكتفي بفهم الصور أو اللغة، بل يتعلم تحويل المعلومات والأهداف إلى حركات فعلية تراعي كتلة الروبوت ومفاصله وحدود الحركة والعزم الذي تستطيع محركاته إنتاجه. ولا يعني فتح هذه المشاريع أن جميع مكونات RP1 متاحة حالياً. فقد أعلنت الشركة أنها ستفتح تدريجياً تصميمات RP1 ومكونات التحكم في الحركة وبيئات المحاكاة وحزم تطوير البرمجيات، مع الكشف عن مزيد من تفاصيل خارطة الطريق في أكتوبر 2026، وإطلاق إصدارات إضافية من البرمجيات والعتاد وبرنامج للإنتاج الضخم خلال الربع الرابع.
مقالات مرتبطة