جيميناي 4 (أرجون) يتحكم بالروبوت سبوت لرمي علبة في سلة المهملات
بقلم: تامر كرم
•
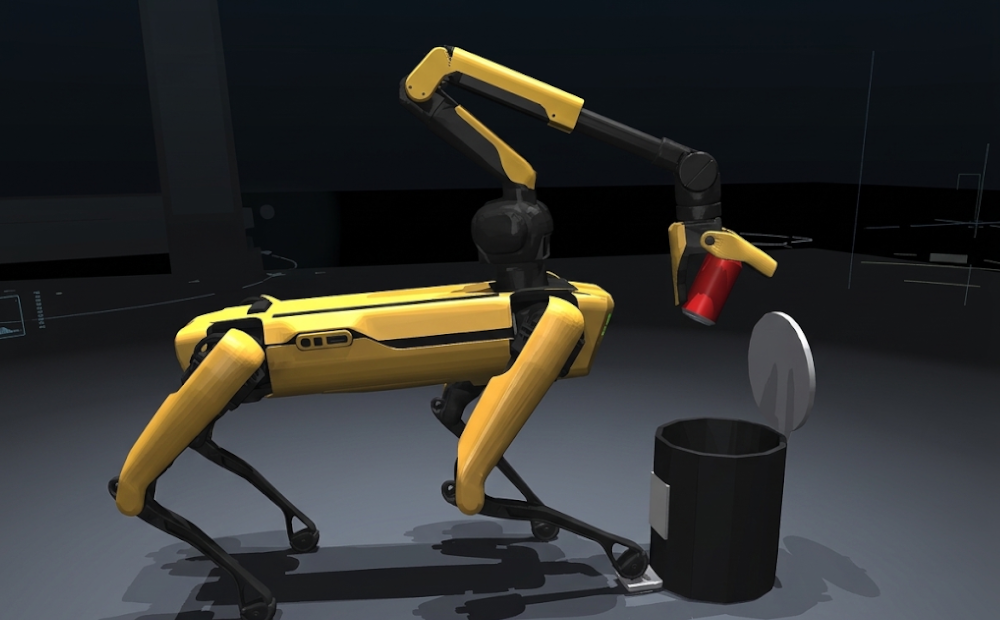
استعرضت شركة جوجل استخدام نموذجها الأحدث "جيميناي 4 أرجون" في التحكم المباشر بالروبوت رباعي الأرجل سبوت من بوسطن ديناميكس، إذ قام أرجون بتوجيه الروبوت لإنجاز مهمة فيزيائية معقدة تتمثل في رمي علبة صودا داخل سلة مهملات تعمل بدواسة قدم.
تكمن صعوبة هذه المهمة في أن الروبوت سيفقد توازنه حتماً عندما يرفع إحدى قدميه ليضغط على الدواسة، ولهذا كان على أرجون أن يحسب نقطة التوازن الدقيقة التي تجعله ثابتاً وهو يقف على ثلاث أرجل فقط. تطلب ذلك إعادة توجيه وتنسيق زوايا المفاصل المتعددة في أرجل الروبوت، بالتزامن مع توجيه ذراعه الآلية لتمتد وتضع علبة الصودا في السلة دون الإخلال بمركز الثقل.
لتحقيق هذا كله، بدأ الأمر بتوجيه طلب نصي إلى أرجون يطلب من الروبوت التقاط علبة الصودا ورميها في السلة السوداء ذات الدواسة. شرع النموذج فوراً في التخطيط للعملية، حيث اعتمد أولاً على الكاميرات لالتقاط صورة للبيئة المحيطة، ثم قام ببناء توأم رقمي افتراضي باستخدام محرك المحاكاة الفيزيائية (MuJoCo) ليكون مطابقاً للسلة والدواسة. داخل هذه المحاكاة، أجرى النموذج حسابات التوازن على ثلاث أرجل، ليضمن قدرة سبوت على رفع قدمه للدوس على الدواسة مع المحافظة على ثباته التام أثناء تمديد ذراعه.
ولضمان عدم وقوع أي خطأ في الواقع، تضمن الطلب إنشاء وكيلي ذكاء اصطناعي للتحقق البصري المزدوج؛ الأول يراقب حركة القدم من خلال الكاميرات السفلية ليضمن أنها تتمركز وتدوس على منتصف الدواسة تماماً، والثاني يراقب حركة الذراع ليضمن محاذاتها ثلاثية الأبعاد فوق فتحة السلة مباشرة قبل إعطاء أمر الرمي.
وهكذا، لم يقم أرجون بإرسال مسار حركي أعمى للروبوت ليُنفذ دفعة واحدة، بل عمل كمشرف أداء لحظي. أعطى النموذج أمر التنفيذ المبدئي، فتناول الروبوت علبة الصودا وضغط على الدواسة ووضع ذراعه فوق السلة. وفي تلك اللحظة الحرجة، اكتشف الوكيل المراقب من خلال تحليل الصور الحية أن الذراع ليست في المكان المناسب بدقة، فأخذ أرجون يعدل موقع الذراع وتوجيهها لحظياً حتى أصبحت محاذاتها مثالية، ليقوم الروبوت بعدها بإسقاط علبة الصودا بنجاح بعد هذا التأكيد البصري.
بهذا الأسلوب، تجاوز أرجون كونه مجرد نموذج يكتفي بالحسابات الدقيقة المسبقة، ليصبح نظام تحكم متكامل يراقب الروبوت أثناء التنفيذ ويصحح الأخطاء اللحظية التي قد تتسبب في فشل المهمة.
مثل هذا التطور نقلة مهمة في عالم الذكاء الاصطناعي الفيزيائي، حيث يثبت قدرة النماذج الحديثة على سد الفجوة بين العالم الافتراضي والواقع المادي، مما يمهد الطريق لمستقبل تتعامل فيه الروبوتات مع بيئاتنا المعقدة بمرونة وذكاء يشبه البشر، دون الحاجة لبرمجة يدوية وتدخل بشري عند كل خطوة.
الوسوم:
كاتب المقال: تامر كرم
مهندس كمبيوتر وكاتب تقني، مهتم بالذكاء الاصطناعي وتكنولوجيا الكم والتكنولوجيا النووية وأحدث الأبحاث المتعلقة بالتكنولوجيا التطبيقية.
مقالات مرتبطة